Tutti i lavori
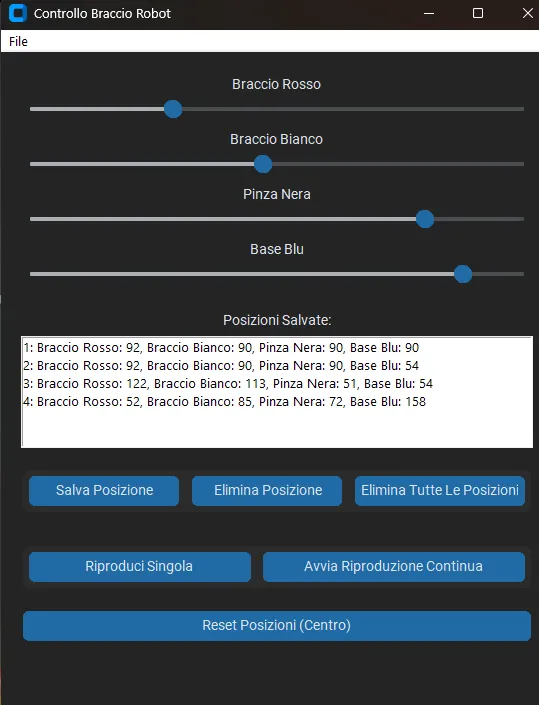
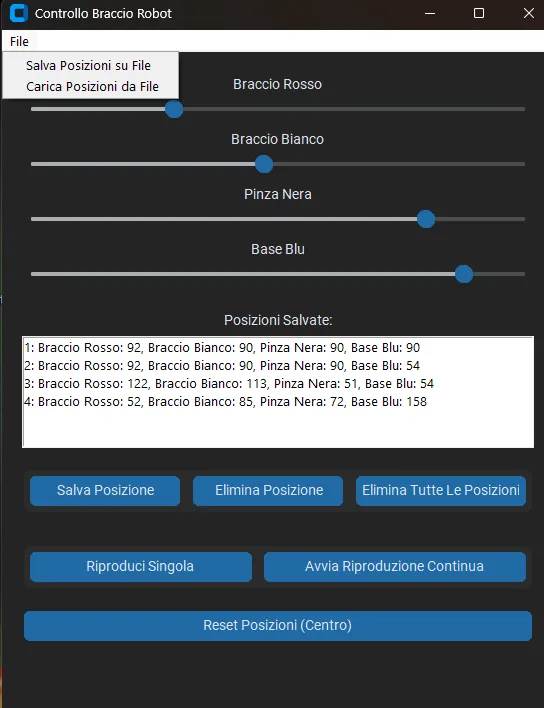
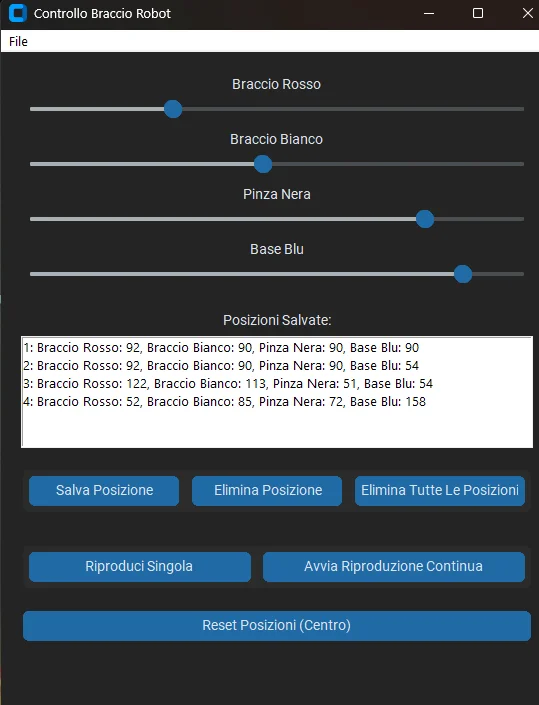
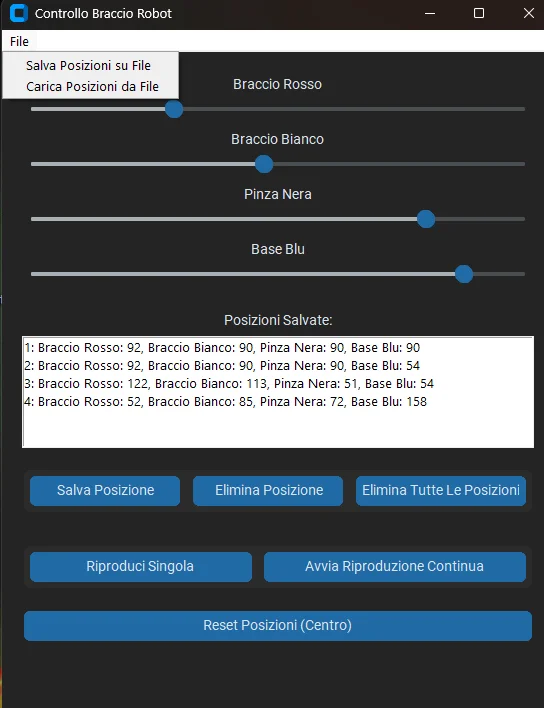
Mi è stato richiesto un applicativo in Python per controllare, tramite comunicazione seriale, un braccio robotico realizzato con Arduino e 4 servomotori SG90. Per comodità, l’app è stata compilata in un file .exe per Windows e permette di:
- controllare i movimenti degli assi (bracci del robot), distinti tramite gli slider, identificabili con un codice colore per un riconoscimento immediato.
- salvare le posizioni e riprodurle con ciclo singolo o continuo.
- salvare e caricare i file con le posizioni memorizzate.
In abbinamento con l’app Python ho scritto anche il codice da caricare su un ESP32.